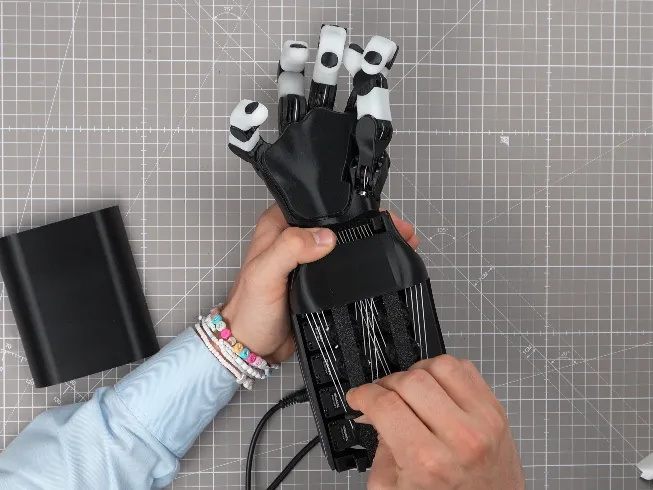
ORCA Hand 17-DOF Tendon-Driven Robotic Hand 作者:ORCA Dexterity, Inc. (originally ETH Zurich Soft Robotics Lab) · 範例作品 · 7 次瀏覽 · 0 次改作 A printable, human-sized dexterous hand whose 16 finger servos pull fishing-line tendons from a forearm tower 0儲存改作複製連結 零件費用估計 14 個零件中有 6 個有價格難度困難製作時間Under 8 hours of assembly (paper)零件14 個零件 · 141 件 開始組裝指南 →