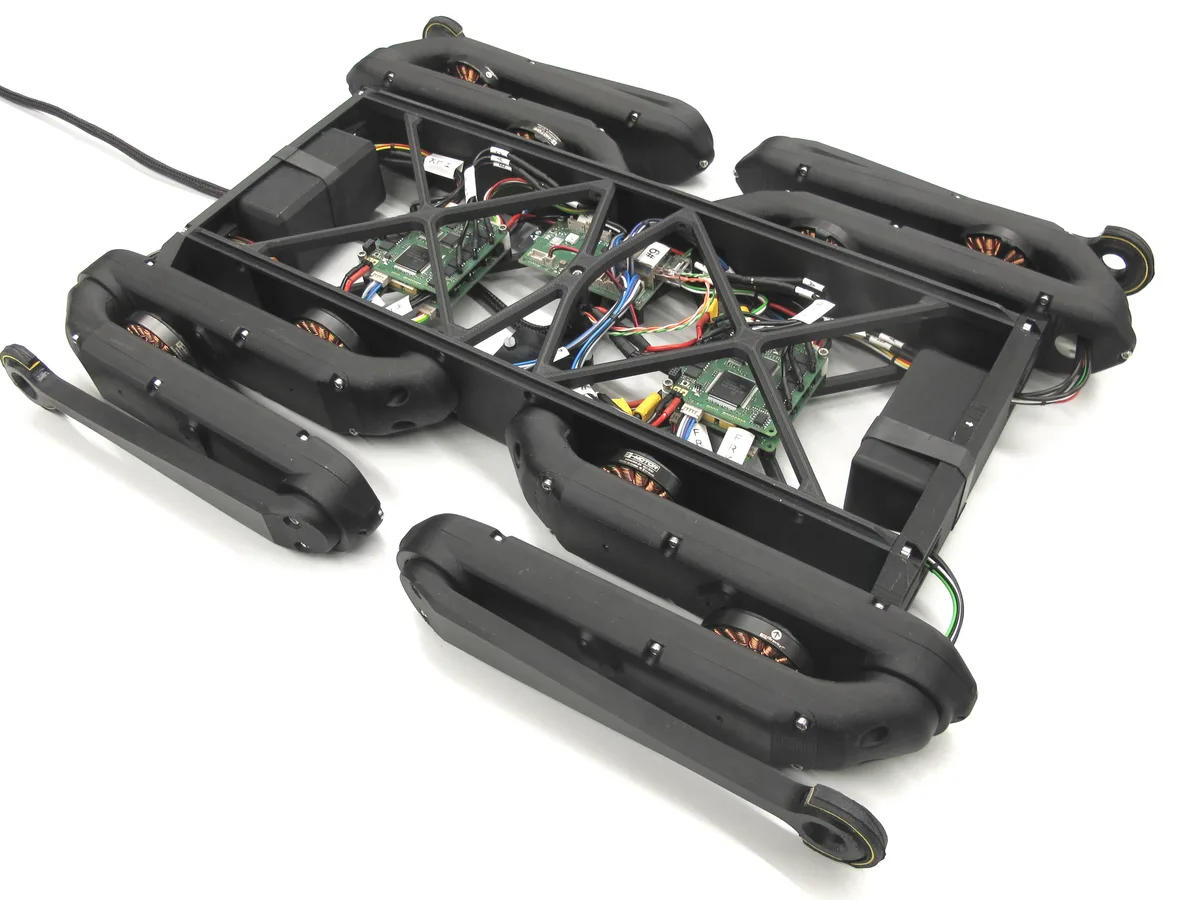
ODRI Solo-8 Torque-Controlled Quadruped 作者:Open Dynamic Robot Initiative (Max Planck Society & New York University); Felix Grimminger, Jonathan Fiene, Thomas Flayols · 範例作品 · 6 次瀏覽 · 0 次改作 An open research quadruped with eight brushless, torque-controlled joints that can jump 0儲存改作複製連結 零件費用估計還沒有看到價格難度困難零件8 個零件 · 73 件 開始組裝指南 →