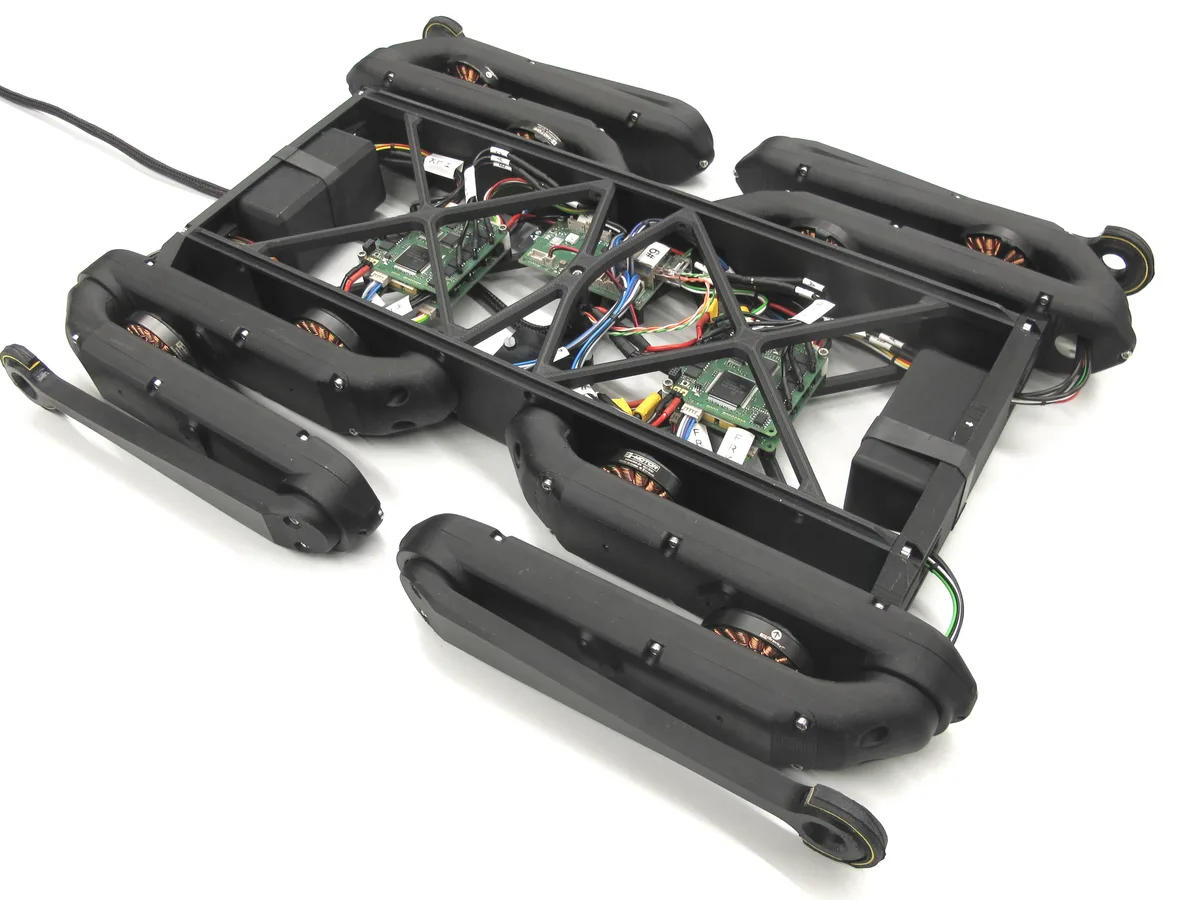
ODRI Solo-8 Torque-Controlled Quadruped
Por Open Dynamic Robot Initiative (Max Planck Society & New York University); Felix Grimminger, Jonathan Fiene, Thomas Flayols · Proyecto de ejemplo · 6 visitas · 0 remezclas
An open research quadruped with eight brushless, torque-controlled joints that can jump
0GuardarRemezclarCopiar enlace
Coste estimado de las piezas
Aún no hay precios vistos
Dificultad
Difícil
Piezas
8 piezas · 73 uds.