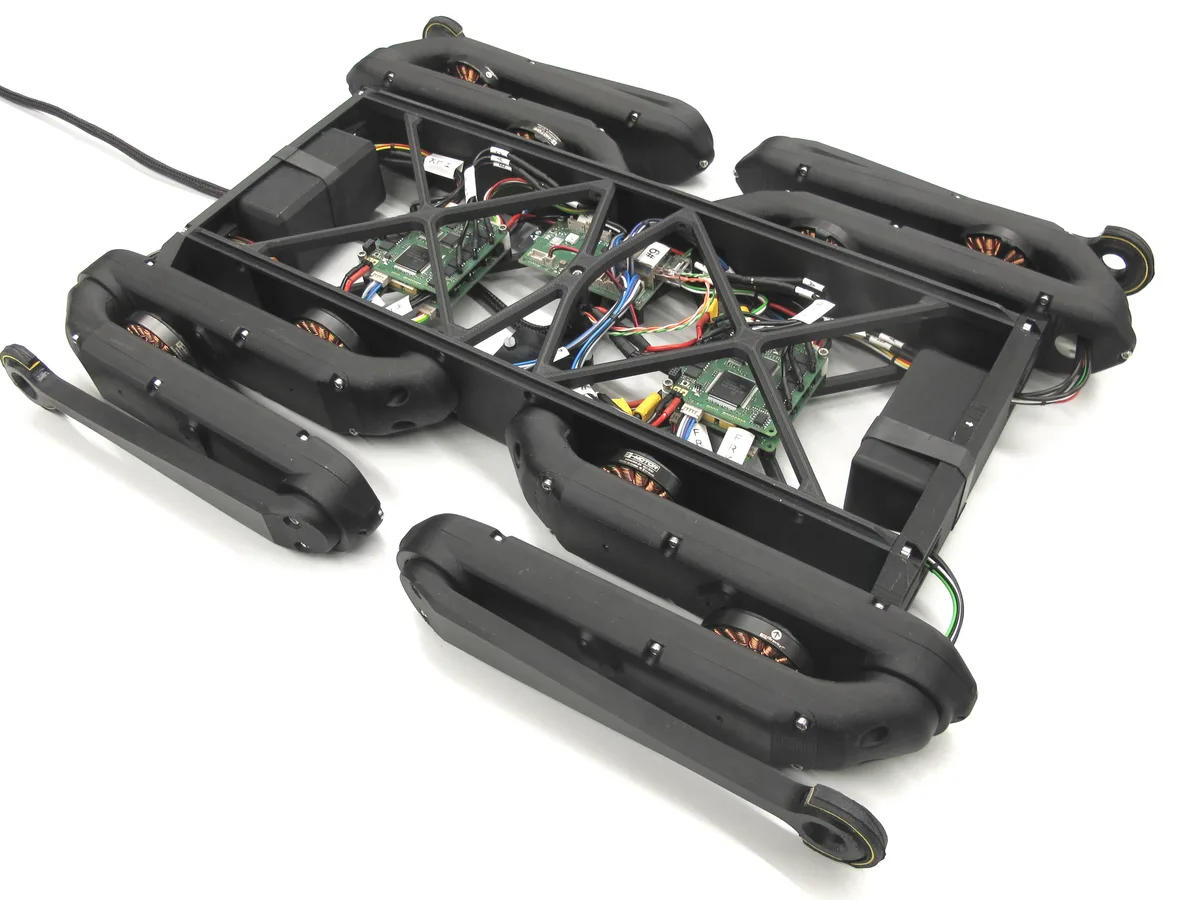
By Open Dynamic Robot Initiative (Max Planck Society & New York University); Felix Grimminger, Jonathan Fiene, Thomas Flayols · Example build · 6 views · 0 remixes
An open research quadruped with eight brushless, torque-controlled joints that can jump