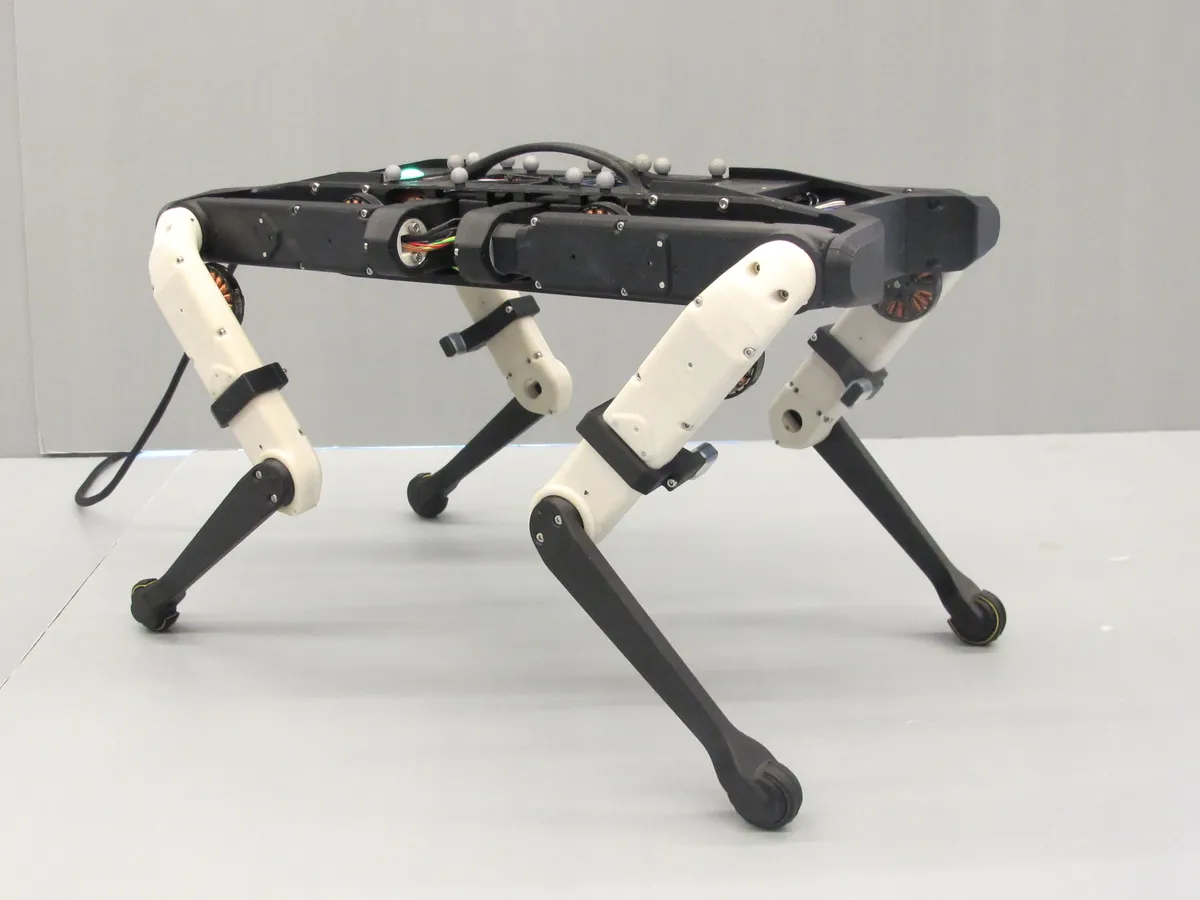
ODRI Solo-12 Torque-Controlled Quadruped Par Felix Grimminger and the Open Dynamic Robot Initiative (MPI-IS, NYU) · Exemple de build · 7 vues · 0 remix The 12-joint version of the open ODRI research quadruped, with a hip ab/adduction actuator on every leg 0EnregistrerRemixerCopier le lien Coût estimé des piècesAucun prix relevé pour l’instantDifficultéDifficilePièces11 pièces · 211 pcs Commencer le guide d’assemblage →