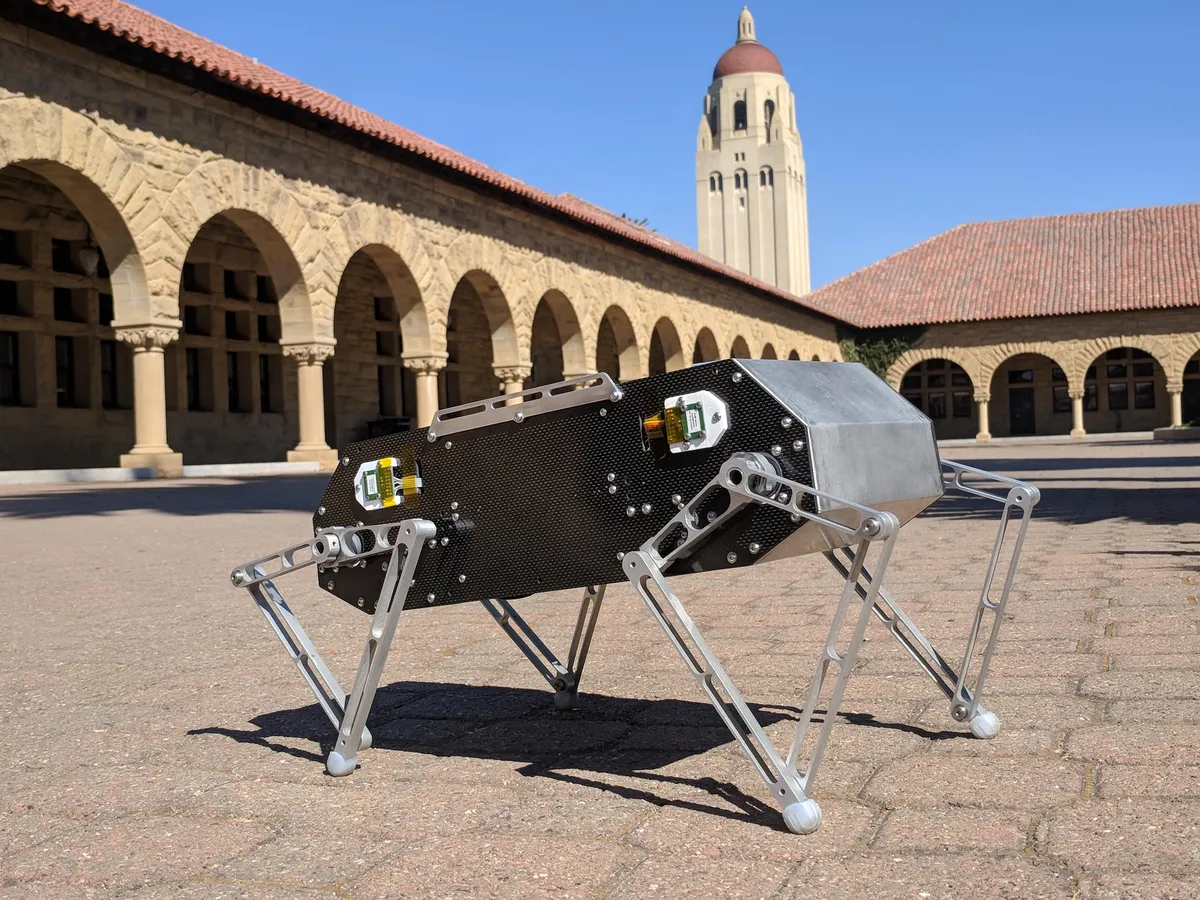
Stanford Doggo 作成:Nathan Kau and Stanford Student Robotics (Extreme Mobility team) · サンプル作品 · 10 回表示 · 0 件のリミックス A shoebox-sized research quadruped with ODrive-driven five-bar legs that trots, pronks, jumps and flips 0保存リミックスリンクをコピー 部品代の目安まだ価格の記録がありません難易度上級部品1 点の部品 · 8 個 組み立てガイドを始める →