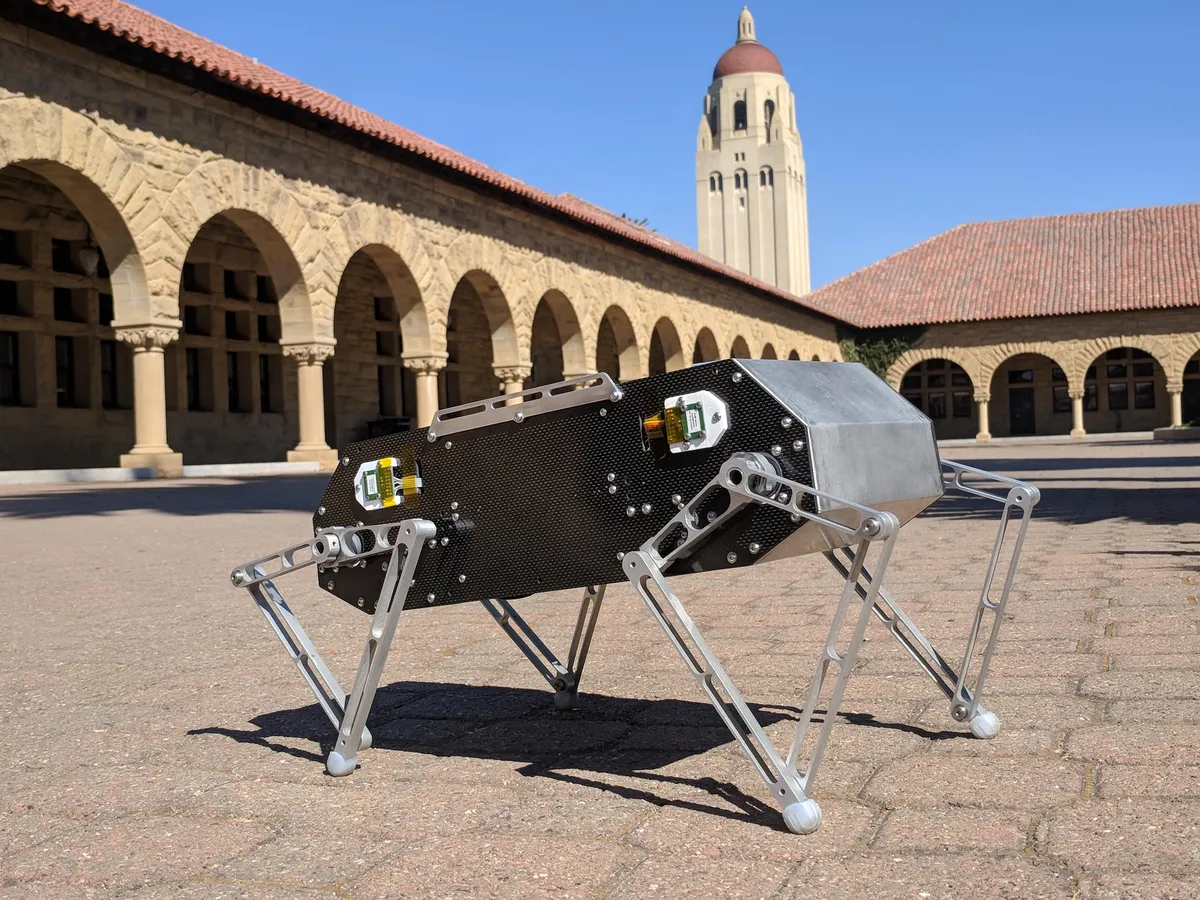
Stanford Doggo Par Nathan Kau and Stanford Student Robotics (Extreme Mobility team) · Exemple de build · 10 vues · 0 remix A shoebox-sized research quadruped with ODrive-driven five-bar legs that trots, pronks, jumps and flips 0EnregistrerRemixerCopier le lien Coût estimé des piècesAucun prix relevé pour l’instantDifficultéDifficilePièces1 pièce · 8 pcs Commencer le guide d’assemblage →