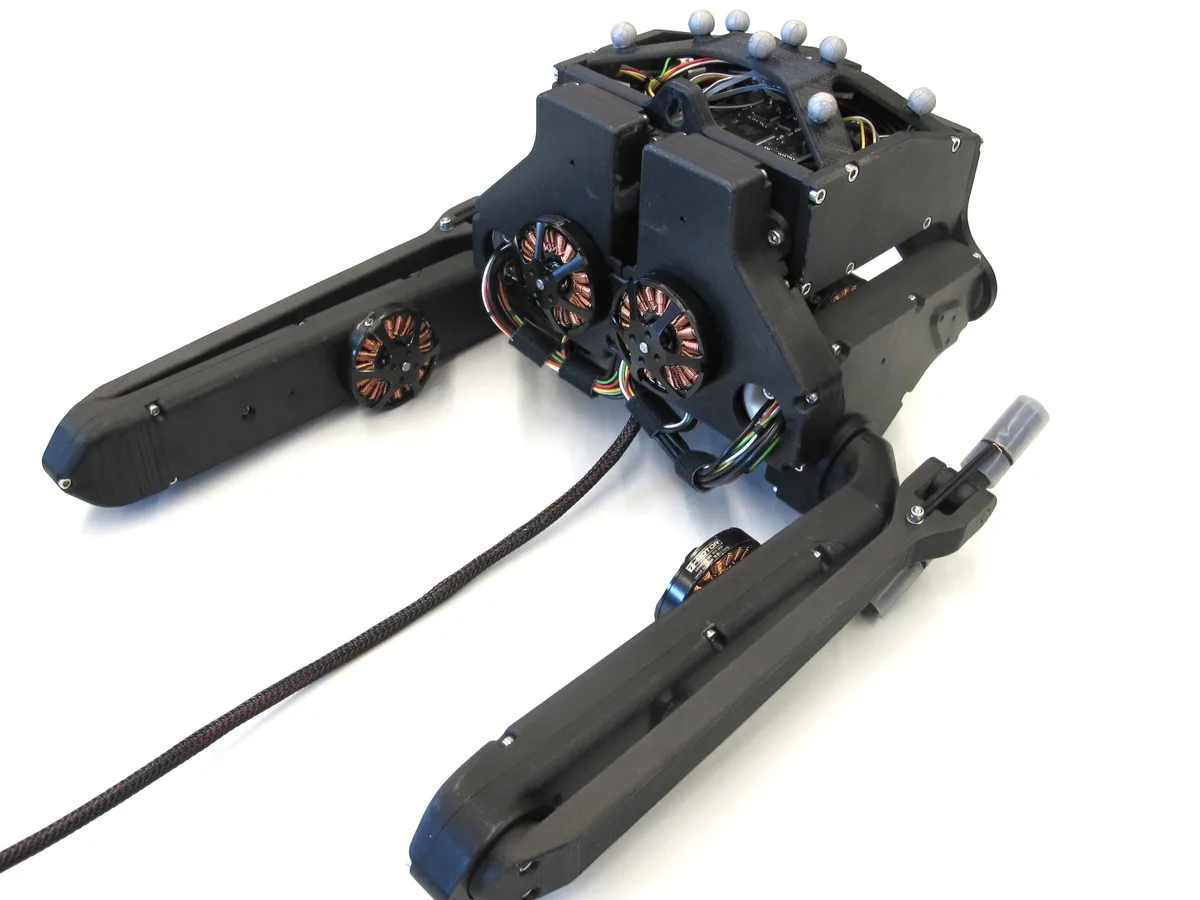
ODRI Bolt Biped Robot 作者:Open Dynamic Robot Initiative (Max Planck Society & New York University); Felix Grimminger, Jonathan Fiene, Thomas Flayols · 示例作品 · 8 次浏览 · 0 次改作 A tethered, torque-controlled research biped with six brushless joints and point-contact feet 0保存改作复制链接 零件费用估算还没有看到价格难度困难零件8 个零件 · 54 件 开始组装指南 →