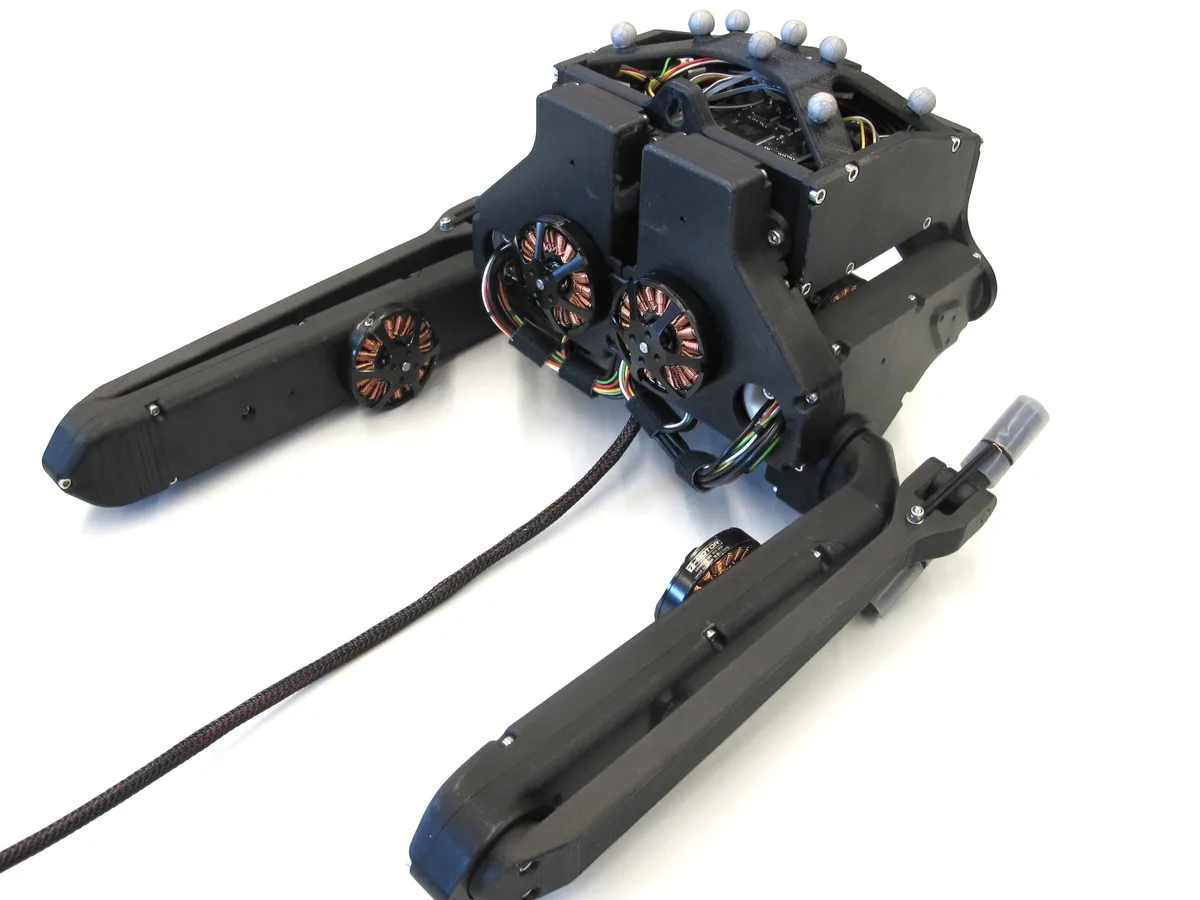
ODRI Bolt Biped Robot Open Dynamic Robot Initiative (Max Planck Society & New York University); Felix Grimminger, Jonathan Fiene, Thomas Flayols 작성 · 예시 빌드 · 조회 8회 · 리믹스 0개 A tethered, torque-controlled research biped with six brushless joints and point-contact feet 0저장리믹스링크 복사 예상 부품 비용아직 기록된 가격 없음난이도어려움부품부품 8개 · 54개 조립 가이드 시작 →