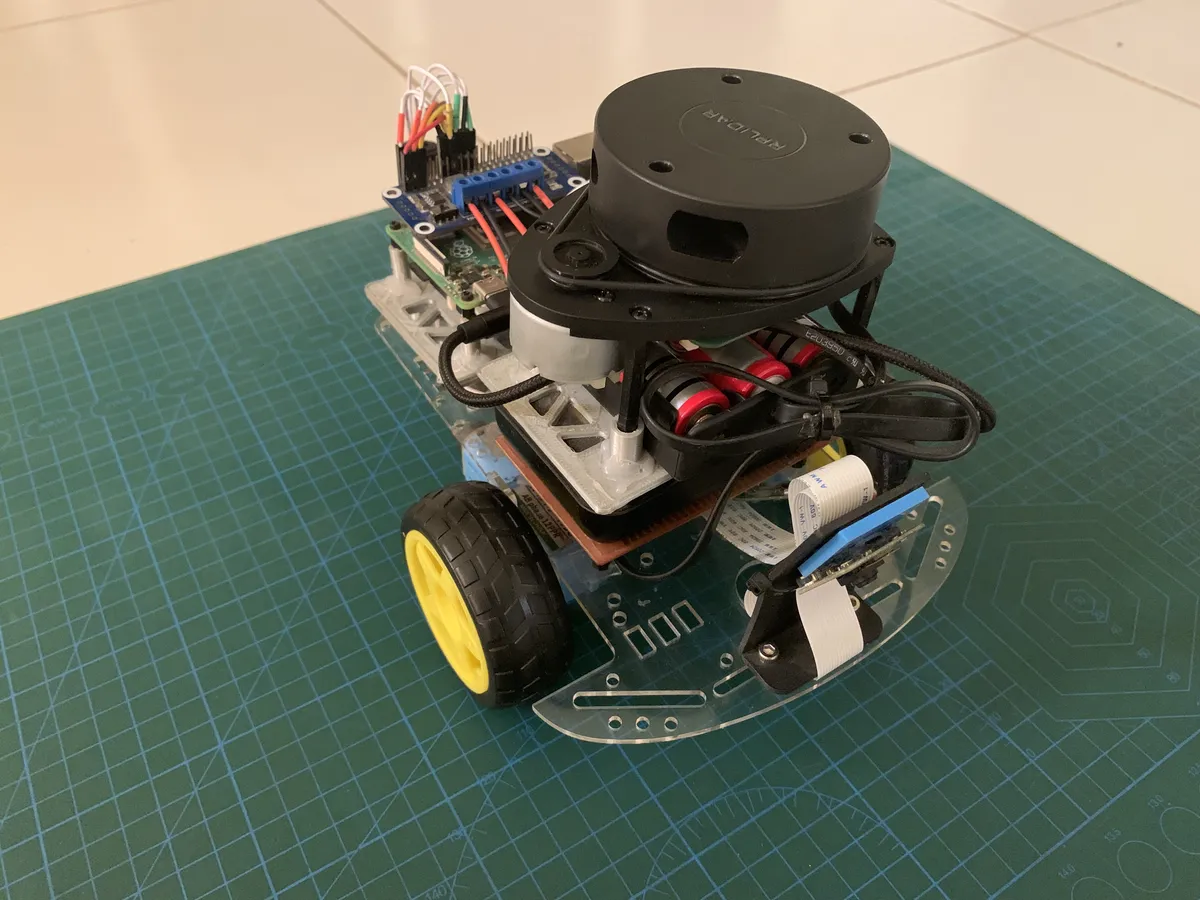
Lidarbot ROS 2 Differential-Drive Robot Par Chinedu Amadi (TheNoobInventor) · Exemple de build · 7 vues · 0 remix A Raspberry Pi 4 robot on a two-wheel chassis that maps and navigates with an RPLIDAR A1, Nav2 and ros2_control 0EnregistrerRemixerCopier le lien Coût estimé des pièces 2 pièces sur 6 avec un prixDifficultéModéréePièces6 pièces · 8 pcs Commencer le guide d’assemblage →